ما التحدي في هذا المشروع؟
ربط التعرف البصري على قطع جينغا بالتعامل الحركي معها.
يربط JBot الرؤية الحاسوبية بالتعامل الحركي مع قطع جينغا، من تحديد القطعة إلى سحبها وإعادة ترتيبها.
اطلب موعدًا للمشروع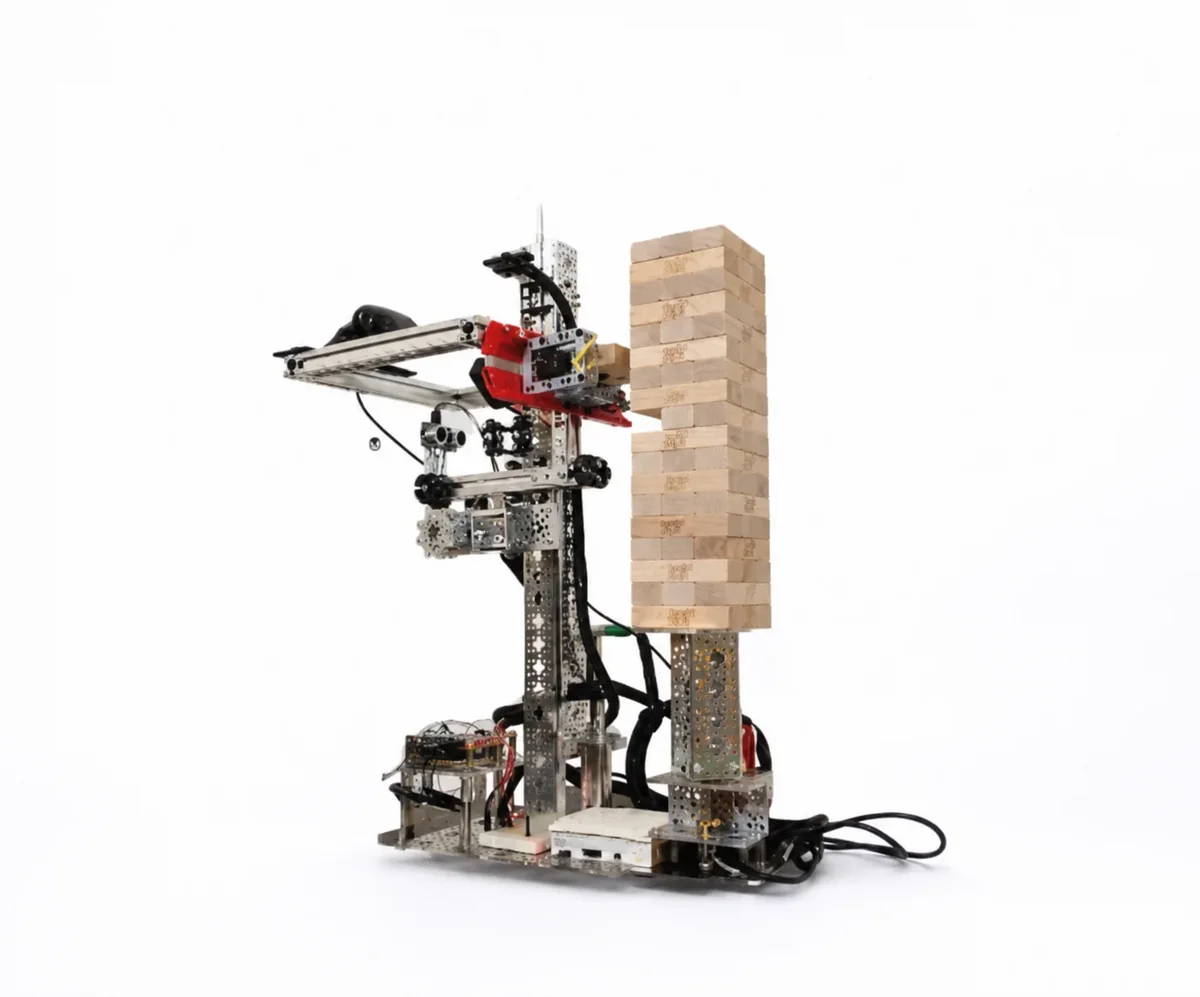
ربط التعرف البصري على قطع جينغا بالتعامل الحركي معها.
يربط JBot الرؤية الحاسوبية بالتعامل الحركي مع قطع جينغا، من تحديد القطعة إلى سحبها وإعادة ترتيبها. يوضح المشروع سلسلة الإدراك ثم الحركة في مهمة ملموسة، دون ادعاء نسبة نجاح أو أداء ذاتي مقاس.
روبوت JBot للتعامل مع قطع جينغا بالرؤية الحاسوبية.
نماذج حركة وتحكم واستشعار مخصصة للبحث والتعليم وإثبات المفاهيم الصناعية.
التفاصيلأرسل معلومات أولية منظمة، وسنراجع أنسب مسار قبل مشاركة التفاصيل الحساسة.