ما التحدي في هذا المشروع؟
التحكم بحركة ذراع صغيرة باستخدام المحركات الخطوية.
تعتمد الذراع الصغيرة على ESP32 ومحركات خطوية لتنفيذ أوامر الحركة.
اطلب موعدًا للمشروع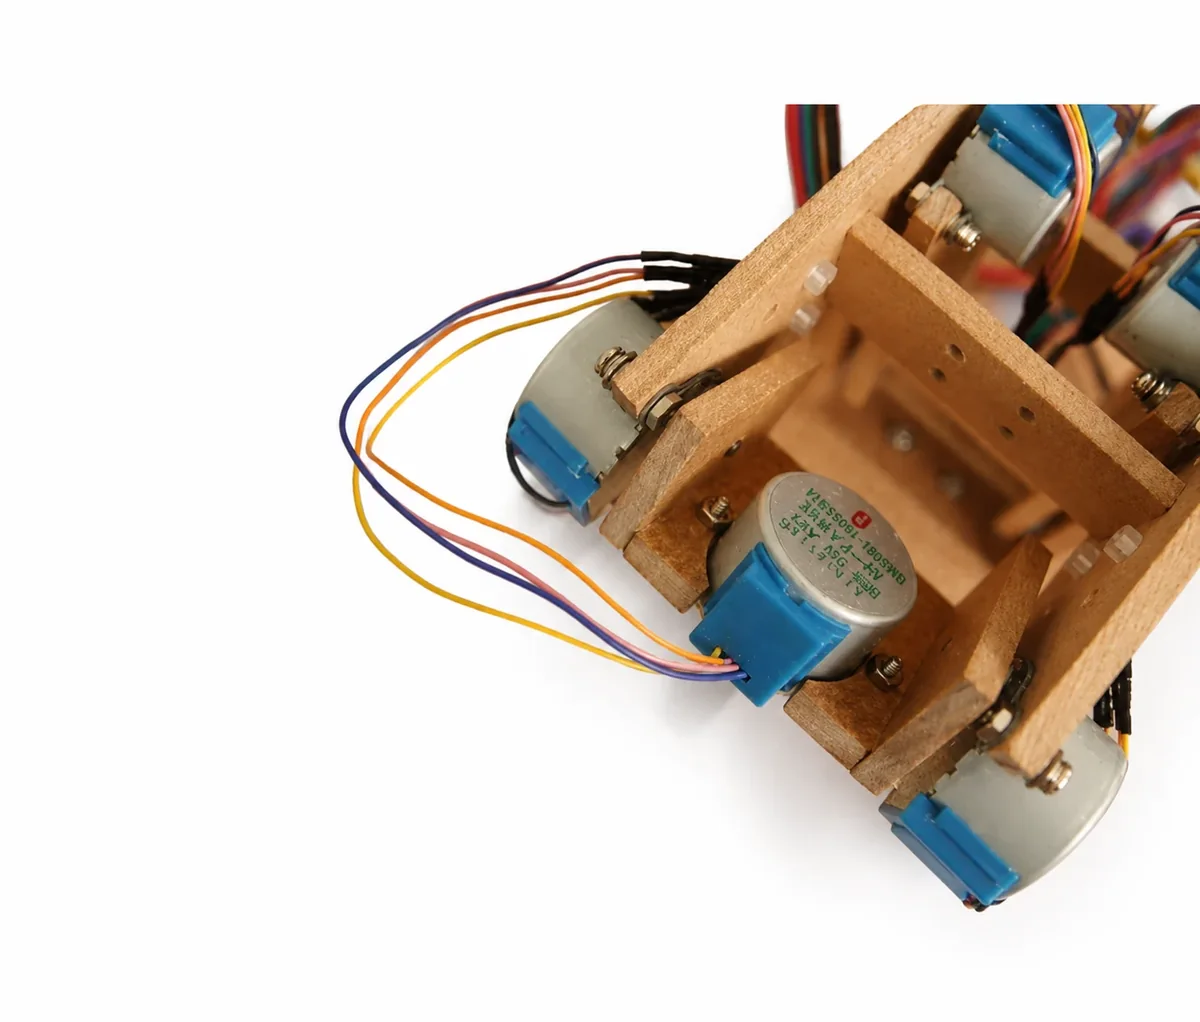
التحكم بحركة ذراع صغيرة باستخدام المحركات الخطوية.
تعتمد الذراع الصغيرة على ESP32 ومحركات خطوية لتنفيذ أوامر الحركة. يبرز النموذج دور المتحكم في تنظيم حركة المحركات، مع عدم تحويل وصف التحكم إلى ادعاء بدقة أو سرعة مقاسة لم تُذكر في البيانات المتاحة.
ذراع صغيرة بمحركات خطوية ومتحكم ESP32.
أرسل معلومات أولية منظمة، وسنراجع أنسب مسار قبل مشاركة التفاصيل الحساسة.