ما التحدي في هذا المشروع؟
تنسيق حركة محركات السيرفو لاستكشاف المشي والاتزان.
يركز الروبوت ثنائي الأرجل على تنسيق محركات السيرفو لاستكشاف المشي والاتزان باستخدام Arduino. التحدي هنا ليس تحريك محرك منفرد، بل ترتيب حركات الأرجل معًا؛ ويُعرض المشروع كنموذج تجريبي لا كمنصة مشي مثبتة الأداء. ينتمي هذا المعروض إلى فئة الروبوتات في معرض الأعمال، وتعرض صفحته التحدي والحل والمخرج كما وردت في بيانات المشروع.
اطلب مشروعًا مشابهًا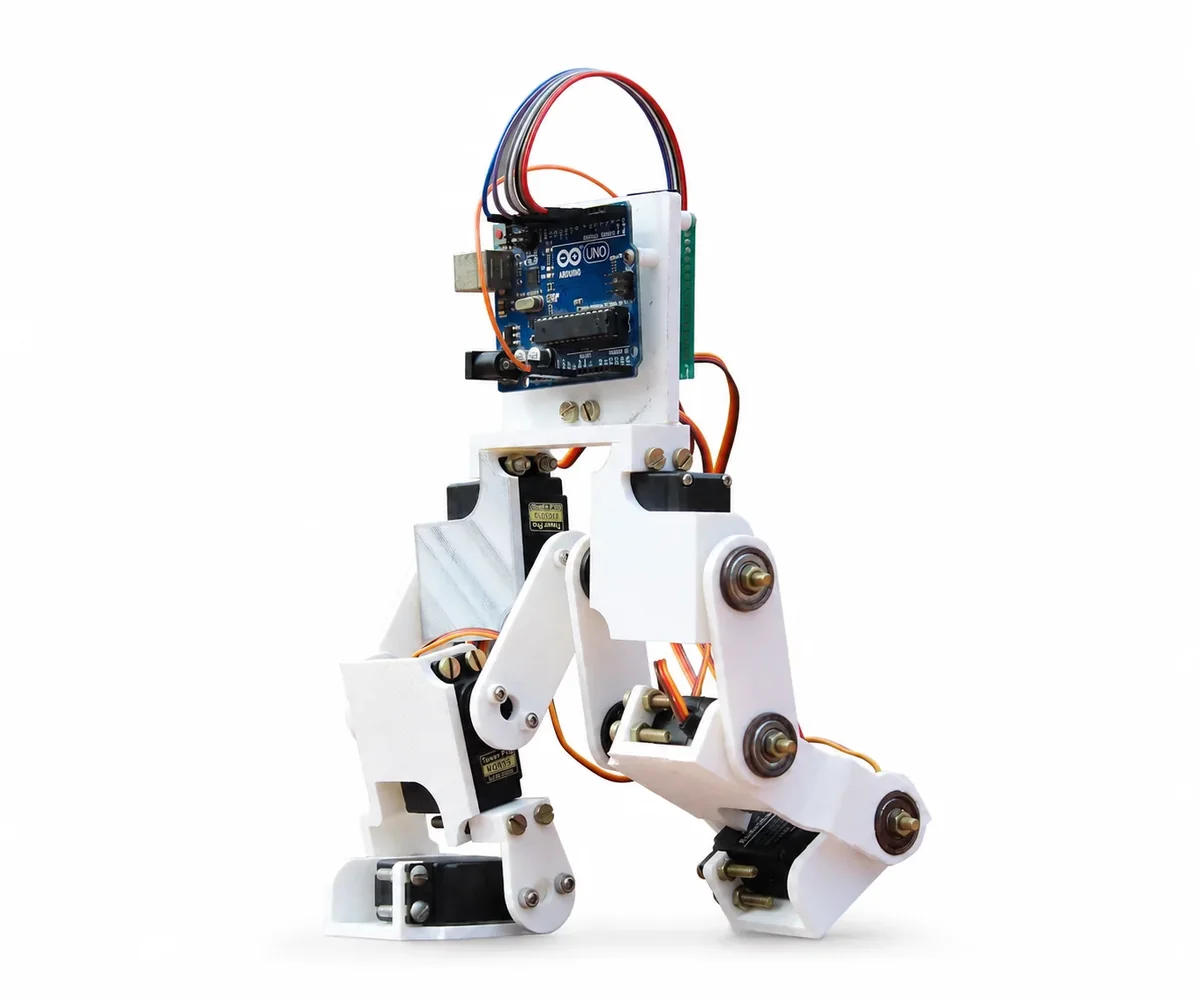
تنسيق حركة محركات السيرفو لاستكشاف المشي والاتزان.
يركز الروبوت ثنائي الأرجل على تنسيق محركات السيرفو لاستكشاف المشي والاتزان باستخدام Arduino. التحدي هنا ليس تحريك محرك منفرد، بل ترتيب حركات الأرجل معًا؛ ويُعرض المشروع كنموذج تجريبي لا كمنصة مشي مثبتة الأداء.
نموذج روبوت ثنائي الأرجل بتحكم Arduino.
نماذج حركة وتحكم واستشعار مخصصة للبحث والتعليم وإثبات المفاهيم الصناعية.
التفاصيلأرسل معلومات أولية منظمة، وسنراجع أنسب مسار قبل مشاركة التفاصيل الحساسة.