ما التحدي في هذا المشروع؟
كان المطلوب تحويل فكرة ذراع آلية بالتحكم الحركي إلى مخرج ملموس يمكن عرضه وفهمه وتجربته، مع مراعاة الاستخدام والقيود الواقعية للمشروع.
ذراع روبوتية بمفاصل متعددة تُحاكي حركة يد المستخدم لالتقاط الأجسام. بدأ العمل بتحديد الهدف وتقسيمه إلى خطوات واضحة، ثم اختيار طريقة التصميم والتصنيع المناسبة قبل مراجعة النموذج وتحسينه. ينتمي هذا المعروض إلى فئة الروبوتات في معرض الأعمال، وتعرض صفحته التحدي والحل والمخرج كما وردت في بيانات المشروع.
اطلب مشروعًا مشابهًا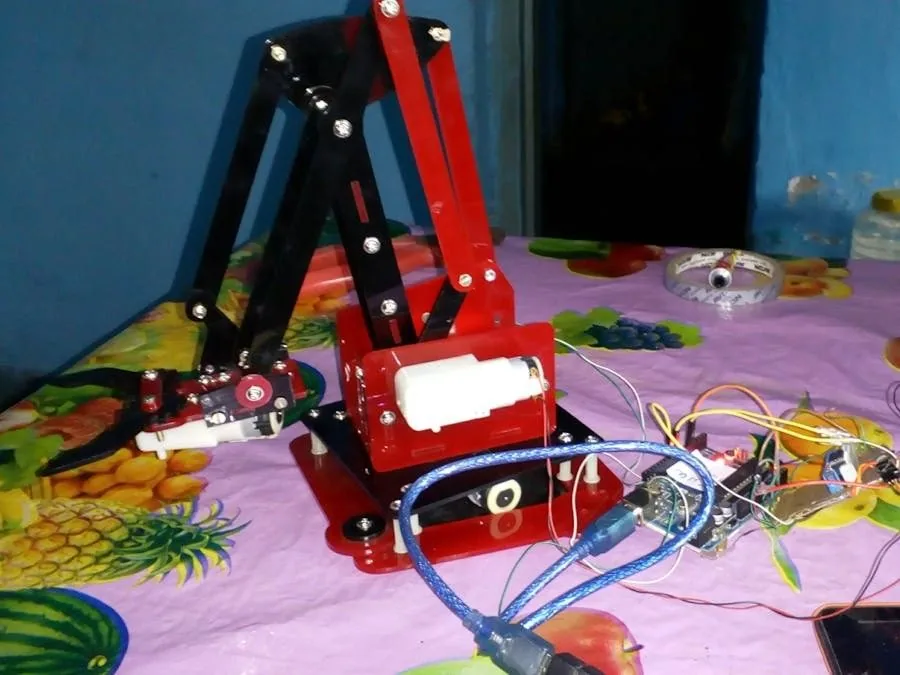
كان المطلوب تحويل فكرة ذراع آلية بالتحكم الحركي إلى مخرج ملموس يمكن عرضه وفهمه وتجربته، مع مراعاة الاستخدام والقيود الواقعية للمشروع.
بدأ العمل بتحديد الهدف وتقسيمه إلى خطوات واضحة، ثم اختيار طريقة التصميم والتصنيع المناسبة قبل مراجعة النموذج وتحسينه.
ذراع روبوتية بمفاصل متعددة تُحاكي حركة يد المستخدم لالتقاط الأجسام. يمثل هذا المخرج نقطة أساس لاختبارات إضافية أو نسخة أكثر جاهزية للإنتاج حسب هدف المشروع.
يحوّل المشروع فكرة أو حاجة عملية إلى نموذج يمكن عرضه ومراجعته بدل الاكتفاء بوصف نظري.
نعم، يمكن تحديد جولة لاحقة لتحسين الأداء أو الشكل أو قابلية التصنيع وفق الملاحظات والهدف النهائي.
أرسل وصف الفكرة والملفات المتوفرة والنتيجة المتوقعة، ثم نحدد النطاق والخطوات المناسبة.
نماذج حركة وتحكم واستشعار مخصصة للبحث والتعليم وإثبات المفاهيم الصناعية.
التفاصيلأرسل معلومات أولية منظمة، وسنراجع أنسب مسار قبل مشاركة التفاصيل الحساسة.